fiabiliser la localisation des marchandises en magasin
Après un retour mouvementé dans le Nord de la France, j’intègre les supermarchés Match dans le cadre d’un emploi alimentaire, en parallèle de plusieurs formations. Ce qui devait être un travail transitoire devient rapidement un terrain d’observation privilégié : je découvre de l’intérieur les contraintes opérationnelles du retail, les habitudes des équipes et les écarts entre les outils et la réalité du magasin.
Une information peut être correctement renseignée dans le système et pourtant ne plus correspondre à la réalité du magasin. Une réflexion à la croisée de la communication et du produit commence alors à émerger : comment mieux exploiter les informations produites par les opérations pour aider les équipes à retrouver les marchandises plus efficacement ?
[ 01 ]
_
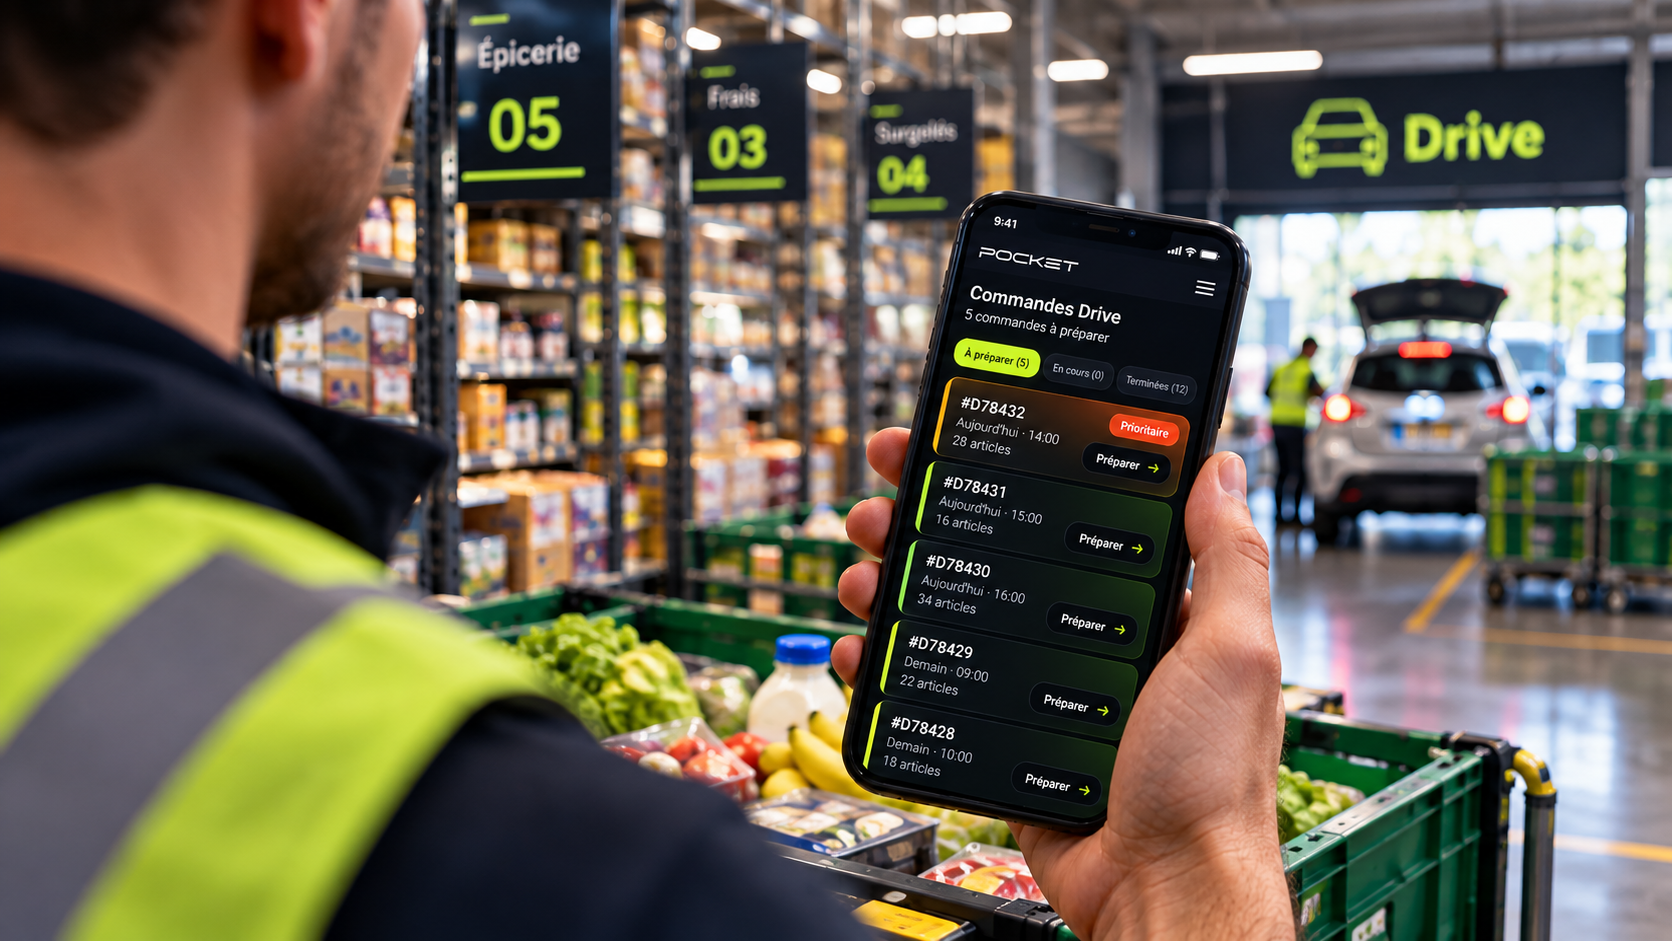
Lorsqu’un préparateur Drive doit retrouver un produit pour une commande, il s’appuie d’abord sur une information théorique : l’emplacement où le produit devrait se trouver. Mais en magasin, la marchandise circule en permanence : réception, réserve, palette en cours de désossage, mise en rayon, zone promotionnelle ou emplacement temporaire.
L’écart entre cet emplacement théorique et la situation réelle peut alors transformer une recherche de quelques secondes en parcours dans le magasin. Une difficulté particulièrement sensible pour les nouveaux arrivants : dans un environnement où les équipes se renouvellent régulièrement, ils ne disposent pas encore de la connaissance du terrain qui permet aux plus expérimentés de compenser les limites du référentiel.
Le préparateur doit alors multiplier les recherches ou solliciter ses collègues pour retrouver un produit et finaliser la commande.
| Emplacement théorique différent de l’emplacement physique. |
| Produits déposés dans des emplacements non dédiés en réserve. |
| Traçabilité dégradée après le désossage partiel d’une palette. |
| Recherche produit nécessitant plusieurs critères d’identification. |
| Parcours Drive imposé mais non optimisé. |
| Allers-retours inutiles dans le magasin. |
| Logique de substitution insuffisamment explicite. |
| Mauvaises substitutions et scans multiples. |
| Application Pocket lente. |
| Interface peu intuitive. |
| Retour arrière perturbant. |
| Variations de prix parfois non transmises aux employés. |
| Forte dépendance à la connaissance informelle des employés. |
[ 02 ]
_
Utilisateurs
- Employé rayonRetrouver ou manipuler une marchandise peu connue sans dépendre d’un collègue.
- Préparateur DrivePréparer une commande dans un parcours efficace, identifier et substituer rapidement.
- Responsable rayonDisposer d’une vision fiable du stock rayon / réserve pour réapprovisionner.
- ManagerComprendre où se concentrent les écarts de localisation.
JTBD principal
Retrouver ou manipuler une marchandise peu connue sans dépendre d’un collègue ni parcourir inutilement le magasin.
JTBD Drive
Préparer une commande dans un parcours efficace, puis identifier ou substituer rapidement un article.
[ 03 ]
_
Relier les données déjà produites par le magasin à des observations terrain légères permettrait d’estimer où se trouve réellement un produit.
- Une estimation explicable, avec un niveau de confiance et ses raisons, suffit à orienter la recherche.
- Les scans déjà réalisés dans le travail quotidien peuvent devenir des observations de localisation.
- Un produit introuvable est une donnée utile : les zones déjà recherchées réduisent l’espace de recherche.
[ 04 ]
_
StoreSense - Dynamic Product Location relie :
produit→ emplacement→ stock→ mouvements→ observations→ événements
pour produire une estimation de localisation accompagnée d’un niveau de confiance explicite.
Nestor — outil magasin
Réception, implantation, stock, mouvements, pertes/casse, localisation.
Drive — préparation
Recherche, navigation, scan, identification, substitution, confirmation.
[ 05 ]
_
Capturer l’information au moment où le geste est déjà fait — à faible friction.
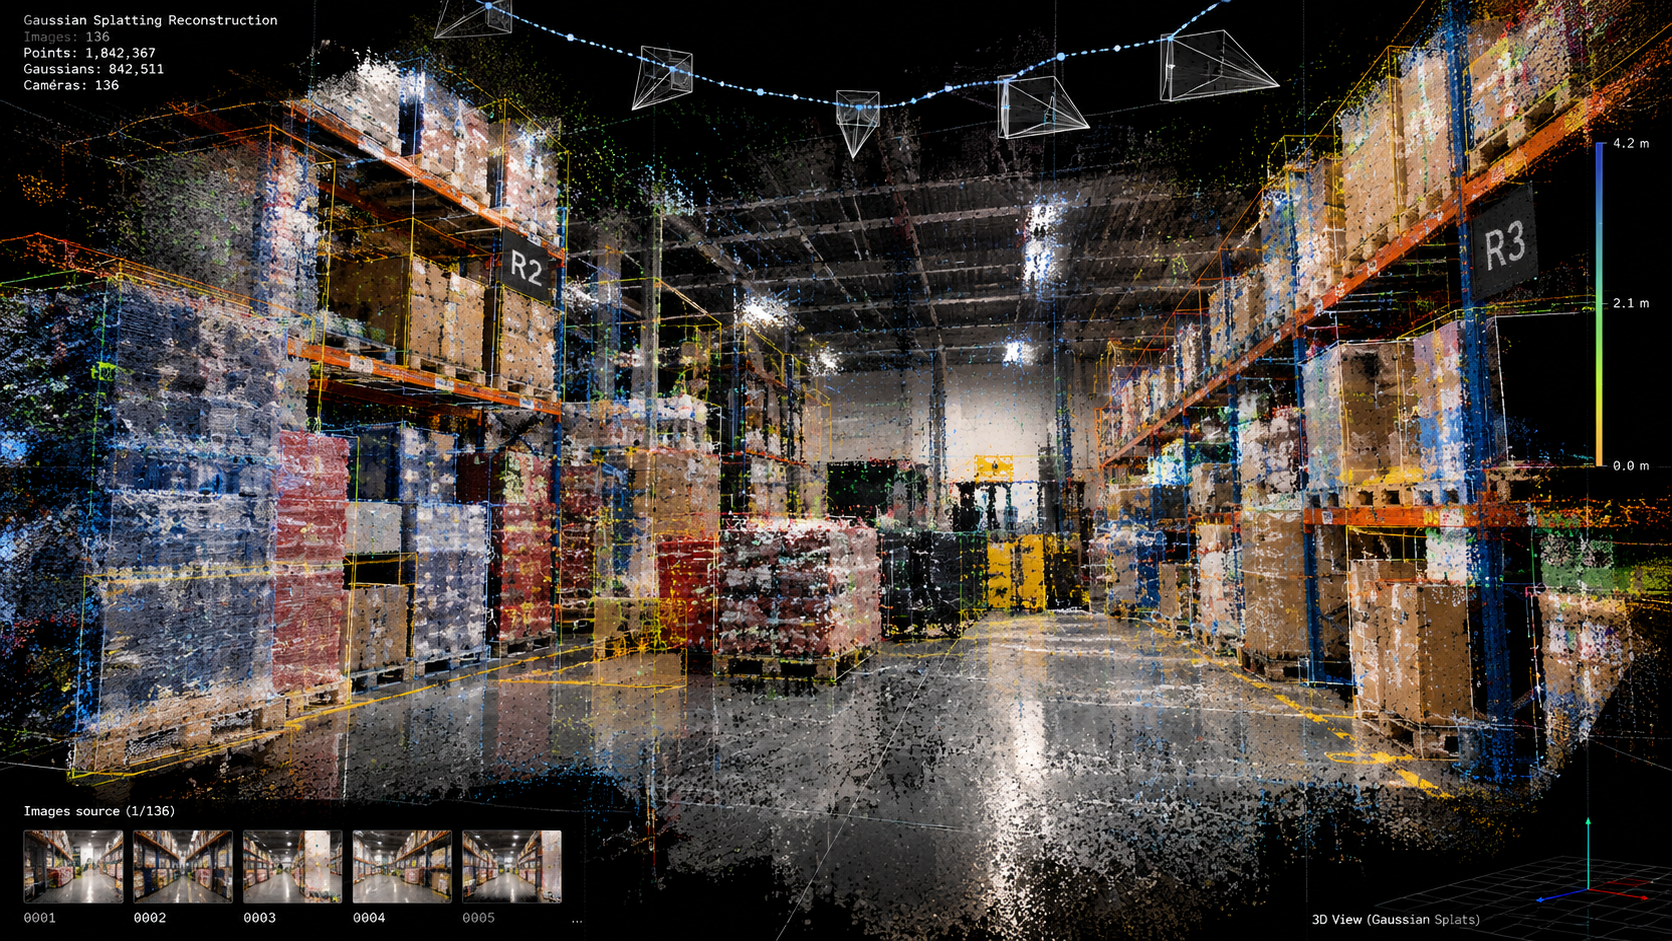
L’enjeu est de construire progressivement une connaissance dynamique du magasin. Une piste consiste à utiliser le Gaussian Splatting pour reconstruire la réserve à partir de captures spatiales, puis à y associer les zones et catégories de rangement afin de disposer d’une représentation exploitable.
En parallèle, des scans intermédiaires et peu intrusifs, intégrés aux gestes déjà réalisés par les équipes, permettent de multiplier les observations sans ajouter de charge opérationnelle. Chaque produit retrouvé après avoir été déclaré introuvable constitue alors une nouvelle observation venant affiner la connaissance de sa localisation.
À terme, un agent connaissant les mouvements de marchandises — réception, mise en rayon, réserve, déplacement — peut croiser ces événements avec les dernières observations pour proposer une localisation plus pertinente et contextualisée.
| Situation terrain | Capture |
|---|---|
| Palette reçue | Scan réception |
| Palette embarquée | Scan avant mise en rayon |
| Désossage terminé | Validation |
| Produit trouvé en réserve | Scan pendant le Drive |
| Produit introuvable | Produit + zones recherchées et/ou commentaire |
| Nouvel emplacement | Confirmation |
[ 06 ]
_
Le POC vise à éprouver le parcours et la logique d’estimation, pas la technologie.
- Frontend web
- API simple
- Données simulées
- Tracking événementiel
- Logique déterministe explicable
Hors périmètre : ML complexe, GPS indoor, computer vision réelle.
[ 07 ]
14 écrans interactifs reliés en un parcours unique. Données simulées — les niveaux de confiance affichés sont des estimations déterministes justifiées par leurs raisons, pas des probabilités issues d’un modèle.
3 commandes
à préparer
Mardi 28 octobre
14:40
Aujourd’hui - 14:00
Aujourd’hui - 16:00
Aujourd’hui - 16h30
[ 08 ]
_
Critères à mesurer pendant les tests terrain — aucun résultat n’est avancé à ce stade.
- Temps de localisation
- Distance parcourue
- Localisation réussie
- Demandes d’assistance
- Nombre d’actions / scans
- Substitutions
- Temps de préparation Drive
Prototype→ test terrain→ mesure→ itération→ déploiement
[ 09 ]
_
Vitesse de validation > complexité technique.
Le POC privilégie une logique simple et explicable, testable rapidement sur le terrain, plutôt qu’une technologie lourde dont la valeur n’est pas encore démontrée.
Piste R&D uniquement — Gaussian Splatting
Capture spatiale → reconstruction 3D → détection / reconnaissance → localisation → association aux données produit.